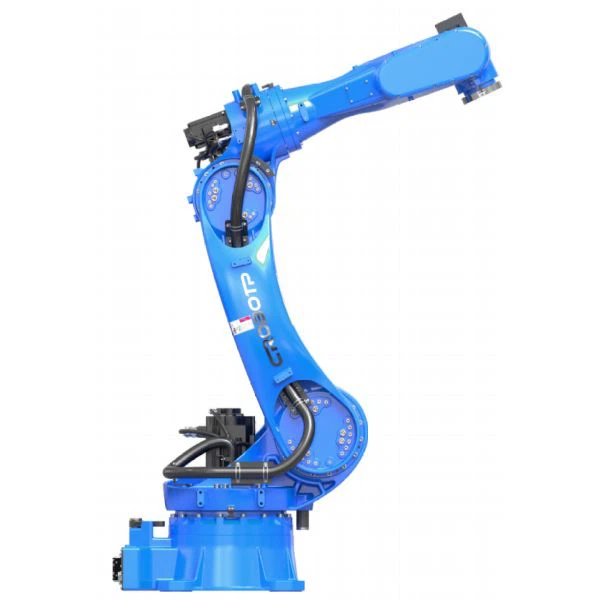
Produkta ievads
Materiālu apstrādes robots ir sešu asu rūpnieciskais robots detaļu, kastu un pusfabrikātu pārvietošanai starp darbstacijām. Ar maksimālo lietderīgo slodzi 25 kg, maksimālo sasniedzamību 1835,6 mm un atkārtotu pozicionēšanas precizitāti ±0,05 mm, to var novērtēt, lai veiktu darbības, kurās nepieciešama elastīga kustība starp savākšanas un novietošanas punktiem.
Rezervētās montāžas pozīcijas, I/O un pneimatiskie savienojumi atbalsta gala efektoru un perifērijas iekārtu integrācijas plānošanu. Galīgā piemērotība ir atkarīga no sagataves, instrumentiem, kustības ceļa un darbstacijas izkārtojuma.
Galvenās iezīmes
Elastīga integrācija darbam no darbstacijas uz otru
Rezervētie montāžas punkti uz J2, J3 un J4 kopā ar J3 I/O savienojumu un divām pneimatiskajām līnijām ļauj vadības iestatījumos integrēt saderīgus sensorus, solenoīda vārstus un sviras gala instrumentus. Tas nodrošina elastību, pārsūtot komponentus vai iesaiņotus produktus starp iekārtām, armatūru un ražošanas stacijām.
Koordinēta kustība starp apstrādes uzdevumiem
PID kontrole, uz novērotāju balstīta dinamiskā kompensācija un lauka vājināšanas darbs līdzās kustības plānošanai, pamatojoties uz kinemātiskiem, dinamiskiem un ar slodzi saistītiem faktoriem. Šīs funkcijas atbalsta robota kustību dažādos apstrādes uzdevumos, savukārt sasniedzamais ātrums un cikla laiks ir atkarīgs no sagataves, instrumentiem, kustības ceļa un darbības apstākļiem.
Sadursmes noteikšana un gravitācijas kompensācija
Sadursmes noteikšana var izraisīt ātruma samazināšanu vai apturēšanu, kad tiek konstatēts sadursmes stāvoklis, savukārt gravitācijas kompensācija atbalsta kontrolētu robota kustību gravitācijas slodžu ietekmē. Šīs funkcijas veicina kustības kontroli un darbības aizsardzību, un faktiskā darbība ir atkarīga no sistēmas iestatījumiem un lietošanas apstākļiem.
Drošība un elektrotehniskais dizains
Robots ietver neatkarīgu avārijas apturēšanas paneli ar divu ķēžu drošības releju, kā arī iebūvētu trīsfāzu filtru, kas paredzēts elektrisko traucējumu samazināšanai. Šīs funkcijas atbalsta drošības sistēmas integrāciju un elektrisko darbību, taču tās ir jānovērtē kā daļa no visa darba elementa projekta.
Robota korpusa tehniskie parametri
Galvenās specifikācijas
|
Parametrs |
Specifikācija |
|
Modelis |
CRP-RA18-25 |
|
Rokas forma |
Vertikāli vairāki savienojumi |
|
Brīvības pakāpes |
6 axes |
|
Maksimālā kravnesība |
25 kg |
|
Robota ķermeņa svars |
250 kg |
|
Maksimālā sasniedzamība |
1835.6 mm |
|
Atkārtota pozicionēšanas precizitāte |
±0,05 mm |
|
Instalācijas režīms |
Zeme, montāža otrādi, montāža pie sienas |
|
Elektriskais skapis |
G9A |
Maksimālā ass pārvietošanās
|
Ass |
Ceļot |
|
1. ass |
Uzstādīšana zemē/apgrieztā virzienā: -167 grādi līdz +167 grādiem ; sienas stiprinājums: no -30 grādiem līdz +30 grādiem |
|
2. ass |
-150 grādi līdz +85 grāds |
|
3. ass |
-85 grādi līdz +150 grāds |
|
4. ass |
-190 grādi līdz +190 grāds |
|
5. ass |
-135 grādi līdz +135 grāds |
|
6. ass |
-360 grādi līdz +360 grāds |
Maksimālais ass ātrums
|
Ass |
Maksimālais ātrums |
|
1. ass |
170 grādi /s |
|
2. ass |
170 grādi /s |
|
3. ass |
200 grādi /s |
|
4. ass |
363 grādi /s |
|
5. ass |
350 grādi /s |
|
6. ass |
540 grādi /s |
Pieļaujamais griezes moments
|
Ass |
Pieļaujamais griezes moments |
|
4. ass |
52 N·m |
|
5. ass |
52 N·m |
|
6. ass |
30 N·m |
Pieļaujamais inerces moments
|
Ass |
Pieļaujamais inerces moments |
|
4. ass |
1,3 kg·m² |
|
5. ass |
1,3 kg·m² |
|
6. ass |
0,56 kg·m² |
Saskarnes un darbības vide
|
Parametrs |
Specifikācija |
|
Rezervēta I/O |
16-pin |
|
Rezervēti gāzes savienojumi |
2 × φ8 mm |
|
Apkārtējā temperatūra |
0-45 grādi |
|
Relatīvais mitrums |
20–80% RH, nav kondensāta |
|
Vibrācija |
Mazāks par 0,5 g |
|
Robota ķermeņa aizsardzība |
IP54 |
|
Plaukstas locītavas aizsardzība |
IP67 |
|
Uzstādīšanas ierobežojumi |
Sargāt no viegli uzliesmojošiem vai kodīgiem šķidrumiem vai gāzēm un elektrisko traucējumu avotiem |
Materiālu apstrādes lietojumprogrammas
Ar savu 25 kg lietderīgo slodzi, 1835,6 mm sasniedzamību un vairāku asu kustību CRP-RA18-25 var atbalstīt materiālu pārvietošanu starp iekārtām, darbstacijām un pārvietošanas ierīcēm.
- Daļu nodošana:Pārvietojiet komponentus starp konveijeriem, armatūru un secīgām ražošanas stacijām.
- Kastes un izstrādājumu apstrāde:Paņemiet un pārvietojiet piemērotās kartona kārbas, iepakotos produktus un citus apstrādājamos priekšmetus nominālajā kravnesībā.
- Mašīnas iekraušana un izkraušana:Pārsūtiet detaļas uz un no saderīgām iekārtām, ievērojot piekļuves, instrumentu un cikla prasības.
- Montāžas darba šūnas:Novietojiet komponentus pakārtotajām montāžas darbībām, kad ir piemērota vajadzīgā sasniedzamība un pozicionēšanas veiktspēja.
- Griešanas un marķēšanas darbplūsmas:Pārvietojiet sagataves starp apstrādes stacijām vai atbalstiet robotu vadītu apstrādi ap saderīgu aprīkojumu atkarībā no instrumenta un procesa konstrukcijas.
- Integrētās materiālu apstrādes šūnas:Koordinējiet pārsūtīšanas darbības ar konveijeriem, sensoriem, satvērējiem un citām perifērijas ierīcēm, izmantojot pieejamās saskarnes.
Instalācijas saskarnes diagramma

Kustības diapazona diagramma

Lietojumprogrammai specifiska pielāgošana un OEM/ODM atbalsts
Materiālu apstrādes prasības atšķiras atkarībā no sagataves, instrumenta, mašīnas izkārtojuma un ražošanas secības. CRP var apspriest lietojumprogrammas prasības robotam un tā integrāciju paredzētajā darba šūnā.
- Rokas beigu instrumenti:Norādiet sagataves veidu, izmērus, kopējo pārvadāto slodzi, satveršanas metodi un to, vai ir nepieciešams satvērējs, piesūceknis vai cits instruments.
- Montāža un darba elementu izkārtojums:Kopīgojiet piedāvāto zemes, otrādi vai pie sienas uzstādāmo izkārtojumu, mašīnas pozīcijas, pārvietošanas attālumu un pieejamo uzstādīšanas vietu.
- Pneimatiskās un elektriskās saskarnes:Identificējiet nepieciešamos sensorus, solenoīda vārstus, I/O signālus un pneimatiskos savienojumus paredzētajai apstrādes secībai.
- Lietojumprogrammas pārskatīšanai norādiet savākšanas un izvietošanas pozīcijas, mērķa cikla laiku, kustību secību un visus piekļuves vai klīrensa ierobežojumus.
- Projekta pārskata materiāli:Piegādājiet sagataves rasējumus, izkārtojuma rasējumus vai atsauces fotoattēlus, ja tie ir pieejami, lai palīdzētu novērtēt piemērotību un integrācijas prasības.
Apspriediet savu materiālu apstrādes pieteikumu
Ražošanas, kvalitātes un piegādes atbalsts
Ražošana un montāža
CRP publicētajā rūpnīcas informācijā ir aprakstīti ražošanas procesi, kas aptver galvenos komponentus, robotu montāžu, kabeļu un perifērijas instalāciju un produktu testēšanu. These processes provide the manufacturing context behind its industrial robot range.
Kvalitātes pārbaudes
CRP apraksta pārbaudes darbības, kas aptver ienākošos materiālus un gatavos produktus, tostarp izmēru pārbaudes, atkārtotas pozicionēšanas precizitātes testus un slodzes darbības stabilitātes testus. Konkrētam projektam pircēji var pieprasīt piemērojamo pārbaudes informāciju un attiecīgo pieņemšanas prasību apstiprinājumu.
Piegādes un pakalpojumu plānošana
- Standarta robota pieejamība:Publicētā sagatavošanās laika informācija liecina, ka standarta modeļus var nosūtīt aptuveni 2–3 dienu laikā, ja tie ir pieejami. Apstipriniet pieprasītā modeļa pašreizējo krājumu un nosūtīšanas laiku.
- Pielāgoti projekti:Pielāgotiem projektiem var būt nepieciešamas vismaz 7 dienas atkarībā no apjoma un sarežģītības. Apstipriniet projekta grafiku pēc prasību pārskatīšanas.
- Garantija un dzīves cikla atbalsts:CRP publicē divu gadu garantiju robota korpusam, remonta atbalstu līdz pieciem gadiem pēc ražošanas pārtraukšanas un nomaiņas atbalstu līdz desmit gadiem pēc ražošanas pārtraukšanas. Apstipriniet konkrētajam pirkumam piemērojamos noteikumus.
Lai plānotu iepirkumu, piedāvājumā vai pirkuma līgumā apstipriniet piegādes grafiku, iekļautos piederumus, pārbaudes dokumentus, garantijas segumu un pēcpārdošanas pasākumus.
FAQ
A: Pielāgotām robotu rokām CRP pašlaik nesniedz fiziskus paraugus. Var būt pieejami detalizēti 3D modeļi un simulācijas video, lai palīdzētu pircējiem pārskatīt piedāvāto risinājumu pirms virzības uz priekšu.
J: Kā es varu novērtēt, vai robots sasniegs manu mērķa cikla laiku?
A: Cikla laiks ir atkarīgs no visas kustības secības, sagataves svara, sviras gala instrumentiem, savācēja un novietošanas pozīcijām un apkārtējā aprīkojuma. Kopīgojiet savu mērķa cikla laiku un darba šūnas izkārtojumu, lai piedāvāto apstrādes secību varētu novērtēt attiecībā pret lietojumprogrammas prasībām.
J: Vai robotu var integrēt esošajā ražošanas līnijā?
A: Integrācija ir atkarīga no esošā aprīkojuma, signāla prasībām, pieejamās I/O, pneimatiskajiem savienojumiem un vadības sistēmas saskarnēm. Pirms lietojumprogrammas pabeigšanas sniedziet informāciju par attiecīgo iekārtu vai PLC saskarni, lai pārbaudītu saderību.
J: Par ko jāvienojas pirms robota pieņemšanas projektā?
A: Pirms pasūtīšanas definējiet lietojumprogrammai specifiskos pieņemšanas kritērijus, tostarp nepieciešamo apstrādes secību, mērķa cikla laiku, sagataves un instrumentu slodzi, pozicionēšanas prasības un visas saskarnes vai drošības prasības. Šie kritēriji abām pusēm sniedz skaidru pamatu piedāvātā risinājuma un tā testu rezultātu pārskatīšanai.
Populāri tagi: materiālu apstrādes robots, Ķīnas materiālu apstrādes robotu ražotāji, piegādātāji, rūpnīca